기사 핵심 요약
세이프웨이가 개발한 탄성휠 기술 어센더는 평지 주행력을 유지하면서 노면 턱과 연석을 스스로 극복한다. 무동력 기계식 모델과 AI 기반 능동형 모델로 구성돼 휠체어와 배달로봇의 주행 한계를 해결한다.
- 세이프웨이 어센더는 바퀴 교체만으로 휠체어와 배달로봇의 도로 단차 극복 성능을 보완한다.
- 무동력 모델인 어센더 제로는 순수 기계 메커니즘으로 125㎜ 단차를 넘고 최대 200㎏을 지지한다.
- 독일 아헨공대 ika와 능동형 모델을 고도화하며 한국도로공사와 도로안전로봇 개발도 병행한다.
세이프웨이 어센더는 바퀴 자체가 지형에 맞춰 형태를 유연하게 바꾸며 도로의 턱과 연석을 넘도록 고안된 탄성휠 기술이다. 자율주행 배달로봇이나 전동휠체어가 도심 보행로에서 마주치는 5cm 안팎의 물리적 단차는 그동안 이동을 가로막는 주요 한계로 지적돼 왔다. 하드웨어 스타트업 세이프웨이는 차체 구조를 바꾸거나 모터 출력을 무리하게 키우는 대신, 바퀴 내부 기계 메커니즘을 혁신해 평지와 험지를 모두 주행할 수 있는 솔루션을 구현했다.
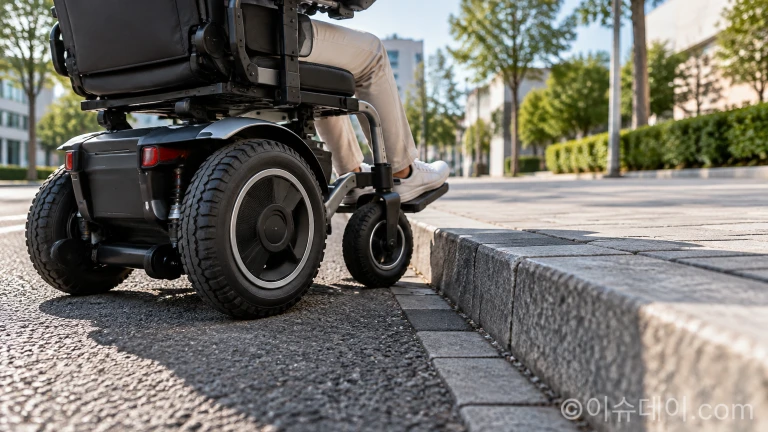
보도와 연석의 한계, 바퀴 교체 방식으로 푼다
세이프웨이 어센더는 복잡한 구동축이나 캐터필러를 추가하지 않고 기존 바퀴를 규격에 맞춰 교체하는 것만으로 단차 극복 성능을 확보하도록 설계됐다. 종전 이동 로봇이나 휠체어 분야에서는 장애물을 넘기 위해 여러 개의 바퀴를 연결하는 캐터필러 방식을 차용하거나 대형 모터를 장착하는 방식을 주로 써 왔다. 그러나 이러한 방식은 기계 구조가 복잡해지고 차체 무게가 급증해 평지에서의 주행 효율이 크게 떨어지는 단점이 뒤따랐다.
2017년 설립된 세이프웨이의 김동호 대표는 사회복지법인을 운영하던 부모님의 영향으로 이동약자가 일상에서 겪는 이동 단절을 현장에서 지켜봤다. 고령자나 휠체어 이용자에게는 보도와 차도를 가르는 5cm 높이의 연석조차 자력으로 넘기 힘든 거대한 물리적 장벽으로 작용했다. 해외 전시회와 도심 실증에서 배달로봇들이 목적지를 앞에 두고 작은 연석에 걸려 멈추는 모습 역시 바퀴 자체의 혁신이 필요하다는 문제의식으로 이어졌다.
이에 세이프웨이는 바퀴 외부에 추가 장치를 덧붙이지 않고, 바퀴 교체만으로 주행 한계를 극복하는 접근법을 택했다. 유모차와 전동휠체어, 물류 운반 카트, 자율주행 배달로봇에 이르기까지 바퀴가 달린 이동기기 전반에 단차 대응 성능을 부여하는 것이 핵심 목표다. 최근 첨단 기술이 융합된 음성 인식으로 움직이는 AI 휠체어처럼 보조기기가 고도화되는 상황에서도 물리적 노면 단차를 넘지 못하면 실질적 이동권 확장은 제한될 수밖에 없다.
어센더 기술 구조와 능동형·무동력 모델 비교
어센더 기술은 평지 주행 시 원형을 유지하는 지지력과 단차 접촉 시 유연하게 변형되는 충격 흡수력을 하나의 바퀴 안에 구현한다. 과거 탄성바퀴 연구들은 장애물을 넘기 위해 바퀴 재질을 부드럽게 만드는 데 집중했으나, 이는 평지에서도 차체 무게에 눌려 마찰이 커지고 에너지 효율이 떨어지는 한계를 보였다. 세이프웨이는 바퀴 내부에 기계적 지지 롤러를 배치해 평지 주행 중에는 일반 바퀴처럼 단단한 형태를 유지하도록 만들었다.
세이프웨이의 탄성휠 제품군은 구동 제어 방식에 따라 능동형 모델인 '어센더 AI'와 완전 무동력 모델인 '어센더 제로'로 나뉜다. 어센더 AI는 센서와 인공지능이 노면 지형 정보를 선제적으로 감지하고 모터 제어 시스템을 통해 바퀴의 탄성과 움직임을 실시간으로 조절한다. 반면 어센더 제로는 배터리, 모터, 전자 센서를 일절 사용하지 않고 스프링, 스위치, 래칫 기어로 구성된 순수 기계 장치만으로 단차를 감지하고 복귀하는 원리를 취한다.
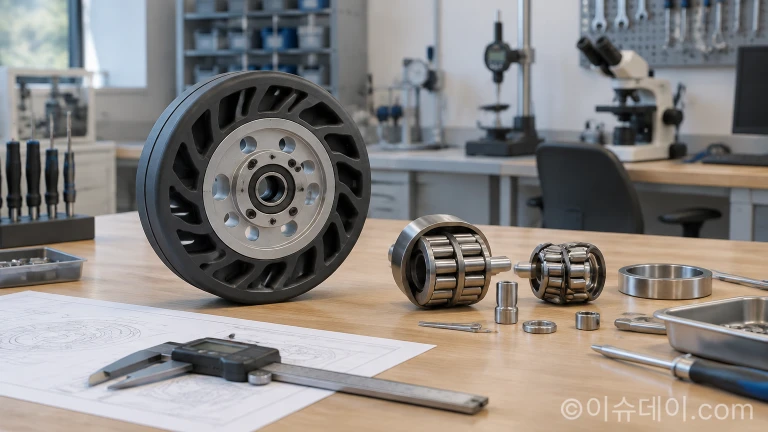
어센더 제로는 전력 공급 없이 125㎜ 단차를 넘도록 설계됐으며, 어센더 AI는 모터와 센서 제어로 150㎜ 단차와 경사를 극복한다.
표: 세이프웨이 어센더 모델별 사양 및 구동 방식 비교
| 모델명 | 구동 방식 | 핵심 부품 | 단차 극복 목표(㎜) | 허용 하중 목표(㎏) |
|---|---|---|---|---|
| 어센더 제로 | 무동력 기계식 | 스프링, 스위치, 래칫 기어, 내부 지지 롤러 | 약 125 | 바퀴당 약 50(4개 기준 최대 200) |
| 어센더 AI | 능동형 전자식 | 센서, AI 알고리즘, 모터 제어 시스템 | 약 150 | 적재중량 200 수준 플랫폼 |
* 출처: 세이프웨이 기술 개발 자료(세이프웨이, 2026).
10인치급 어센더 제로는 바퀴 반지름 수준인 약 125㎜ 높이의 단차 극복을 목표로 설계됐으며, 바퀴 4개 기준 최대 200㎏의 하중을 지지할 수 있다(세이프웨이, 2026). 타이어가 턱에 닿아 눌리면 발생하는 외력과 압력만으로 내부 롤러가 바퀴와 맞물려 회전하며, 타이어가 장애물을 감싸 안고 타고 올라간 뒤 평지에 도달하면 자동으로 초기 원형으로 복귀한다.
고무 탄성 활용과 내구성 확보를 위한 3년의 개발 과정
세이프웨이가 복잡한 기계 장치 대신 고무 자체의 변형 특성에 주목하기까지는 약 3년의 연구개발 기간이 소요됐다. 창업 초기에는 장애물을 감지하면 바퀴 표면의 돌기가 외부로 튀어나와 턱을 찍고 올라가는 메커니즘을 개발해 시험했다. 이 방식은 단차를 넘는 데는 성공했으나, 반복적인 주행 과정에서 돌기가 파손되는 내구성 문제가 발생했고 바퀴 하나에 다수의 모터를 내장해야 해 구조가 지나치게 무거워졌다.
김동호 대표는 고무가 장애물과 충돌할 때 자연스럽게 눌리고 일그러지는 물리적 현상에서 단순화의 해법을 찾아냈다. 인위적인 돌기 구동 메커니즘을 걷어내고 고무 소재 자체의 탄성을 극대화하되, 내부 롤러가 이를 기계적으로 지지하거나 풀어주는 방식을 고안한 것이다. 세이프웨이는 이 독자적인 기계적 작동 원리를 보호하기 위해 국내 특허 출원을 완료하고 양산성을 확보하기 위한 소재 내구 시험을 지속하고 있다.
독일 ika 공동연구와 현장 PoC를 통한 기술 고도화
세이프웨이는 CES 2026 혁신상 수상을 계기로 글로벌 연구기관과의 기술 제휴 및 실제 복지 현장 실증에 속도를 내고 있다. 서울경제진흥원(SBA)의 글로벌 전시 참가지원을 발판 삼아 CES 2026에서 혁신상을 거머쥔 세이프웨이는 독일 RWTH 아헨공대 산하 자동차공학연구소인 ika와 국제공동연구 계약을 체결했다. 양 기관은 고중량 무인 모빌리티에 적용 가능한 능동형 어센더 AI 기술을 고도화하고 있다.
해당 공동연구는 적재중량 200㎏ 규모의 플랫폼이 150㎜ 높이의 연석과 25% 경사로를 안정적으로 극복하는 것을 목표로 설정했다(세이프웨이, 2026). 이와 함께 국내에서는 서울형 R&D 사업인 보증연계 과제 주관기관으로 선정돼 복지기관 5곳에서 실제 이용자를 대상으로 한 개념증명(PoC)을 진행 중이다. 실험실 내부의 표준 단차를 넘는 수준에 머물지 않고, 휠체어 이용자가 도심 골목과 건물 출입구 등에서 마주치는 비정형 턱과 노면 환경을 직접 확인해 기계적 설계를 보완하기 위한 조치다.
도로안전로봇 센티넥스 개발과 부품·완제품 투트랙 전략
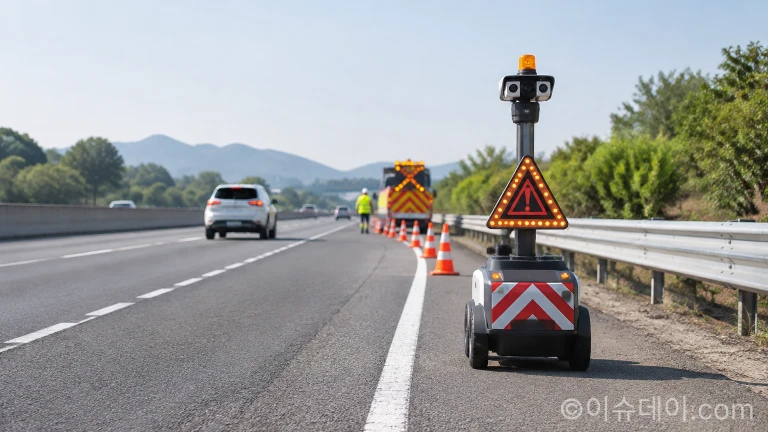
세이프웨이는 바퀴 단품 기술 개발을 넘어 한국도로공사와 함께 고속도로 2차 사고를 방지하는 자율주행 도로안전로봇 센티넥스를 개발하고 있다. 센티넥스(SENTINEX)는 파수꾼을 뜻하는 센티넬(SENTINEL)과 차세대를 뜻하는 넥스트(NEXT)의 합성어로, 고속도로 작업차량에서 사람이 직접 내려 수신호를 하던 고위험 업무를 대신 수행하도록 고안됐다. 차량 후방 차선을 따라 약 100~200m 뒤쪽의 안전 지점으로 자율 주행한 뒤 전광판과 경광등, 음향 경고로 후방 차량에 위험을 알리는 역할을 맡는다(한국도로공사·세이프웨이, 2026).
센티넥스에는 RGB-D 카메라와 레이더, GPS, 관성측정장치(IMU)가 탑재돼 접근 차량과 차선을 실시간으로 인식하며, 작업이 끝나면 작업차량으로 자동 복귀한다. 한국도로공사는 현장 단계적 적용을 검토 중이며, 세이프웨이는 도로 갓길이나 공사 현장 같은 험지 구간 주행을 지원하기 위해 향후 어센더 휠 기술을 센티넥스에도 통합 적용할 계획이다.
세이프웨이는 모빌리티 시장 안착을 위해 부품 공급과 완제품 제조를 아우르는 투트랙 사업 전략을 추진하고 있다. 글로벌 휠체어 및 배달로봇 제조사를 겨냥해 기존 바퀴를 교체할 수 있는 B2B 모듈형 바퀴 부품을 납품하는 동시에, 어센더를 기본 탑재한 자체 이동약자용 모빌리티와 로봇 완제품을 출시할 계획이다. 지형과 단차의 제약을 물리적으로 허무는 표준 바퀴 생태계를 구축하겠다는 구상이다.
참고 자료
- 세이프웨이 기술 설명 자료 및 공식 발표(2026)
- 서울경제진흥원(SBA) CES 2026 참가기업 지원 성과 자료(2026)
자주 묻는 질문
어센더 제로는 전력이나 모터 없이 어떻게 높은 턱을 넘나요?
어센더 제로는 배터리나 센서를 쓰지 않고 스프링, 스위치, 래칫 기어 등 순수 기계 장치로 구동됩니다. 타이어가 턱에 눌릴 때 발생하는 외력만으로 내부 롤러가 함께 맞물려 회전하며 장애물을 타고 넘은 뒤 원래 원형으로 자동 복귀합니다.
기존 탄성바퀴 제품들과 비교했을 때 어떤 점이 다른가요?
기존 탄성바퀴는 단차를 넘기 위해 타이어를 무르게 제작해 평지 주행 시 무게에 눌려 에너지 효율이 떨어지는 문제가 있었습니다. 어센더는 내부에 지지 롤러를 배치해 평지에서는 단단한 원형을 유지하고 단차 접촉 시에만 유연하게 변형됩니다.
국내외 실증 및 상용화는 어느 단계까지 진행되었나요?
CES 2026 혁신상 수상을 계기로 독일 아헨공대 ika와 150㎜ 단차 극복을 위한 국제공동연구를 진행 중이며, 국내에서는 복지기관 5곳에서 현장 PoC를 거쳐 B2B 부품 및 자체 완제품 출시를 준비하고 있습니다.

댓글을 남기려면 로그인 해주세요.